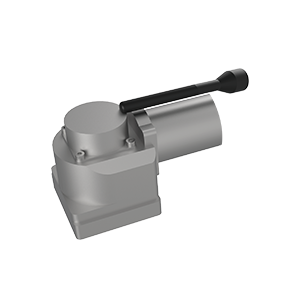
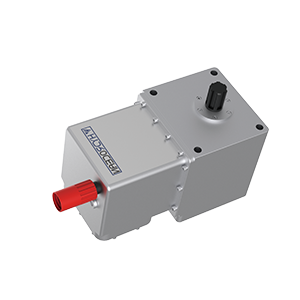
选水下舵机时,用额定扭矩核对日常工况,再单独核对短时高负载所需的扭矩、持续时间和重复频率。比较前,先把舵轴上的负载换算到舵机输出轴,并标明各工况要求的角速度。
水下执行器的工作深度要按具体配置核对。先确定执行器是否会接触水,再核对使用介质、目标水深、最长浸没时长、壳体配置和接头条件。报价和图纸应能指向同一项配置。
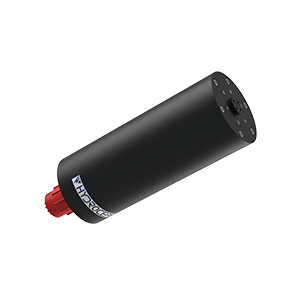
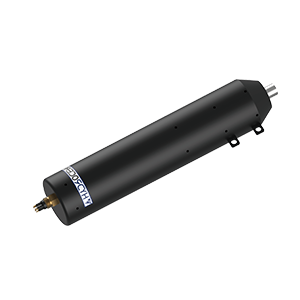
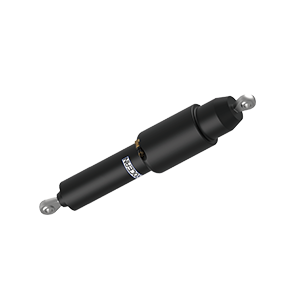
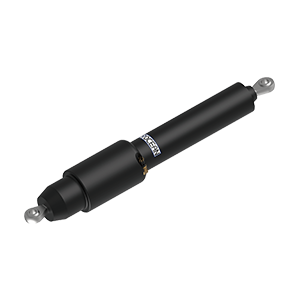
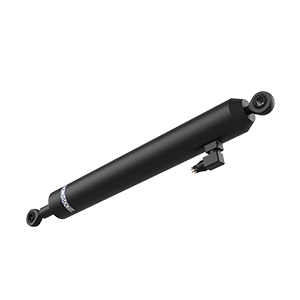
为 ROV 的舱门或取样机构选水下电动推杆,先从机构的起止位置算出所需行程,再核对推杆轴线上最大的推力、拉力和对应速度。两端位置用来确定行程,中间位置也要检查受力和干涉。
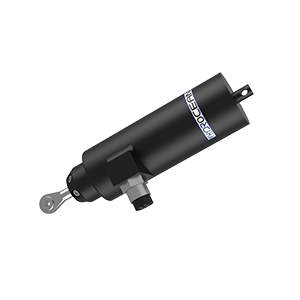
为 ROV 或 AUV 选择水下执行器,先看输出端需要做什么。沿轴线往复推拉,可从大洋 Hydrocean 的 TG 水下电动推杆系列选型。需要直接控制输出轴转角,可从 ST 水下舵机系列选型。
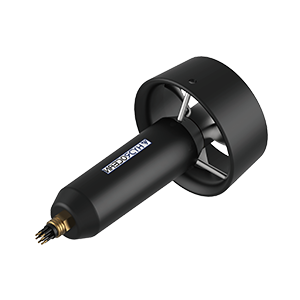
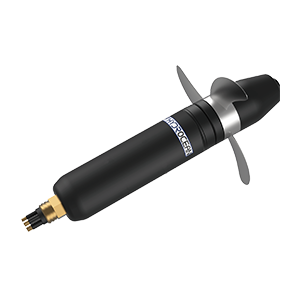
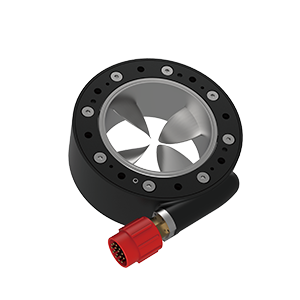
在海洋资源探索、水下工程作业和科学研究领域,高效、可靠的水下推进系统发挥着至关重要的作用。
海洋覆盖了地球70%以上的面积,而人类对海洋的探索和利用离不开先进的水下装备。作为水下机器人和船舶的关键部件,推进器的性能表现直接决定了设备的活动能力和作业范围。
大洋智能(江苏)科技产业有限公司(以下简称“大洋科技”)是一家专注于深海动力及执行装备研发与产业化的高新技术企业。