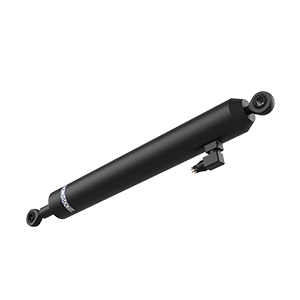
为 ROV 的舱门或取样机构选水下电动推杆,先从机构的起止位置算出所需行程,再核对推杆轴线上最大的推力、拉力和对应速度。两端位置用来确定行程,中间位置也要检查受力和干涉。
行程从安装点之间的距离算起
在装配图上分别标出推杆的固定端和运动端,量出机构打开、关闭时两安装点之间的距离。对连杆或铰接机构,再扫查整个动作范围,核对两点距离的最大值和最小值。两者之差是机构所需行程。接着把两端距离分别与推杆的收回长度和伸出长度核对,并留出装配公差和限位所需空间。
安装点换一个位置,即使舱门开合角度相同,行程和推拉力也可能一起改变。选型表里可附上安装点坐标或图号,便于复核。
推力和拉力分别算
把水中净重引起的力、摩擦、惯性和水流载荷,按当前机构位置换算成推杆轴线上的力。推和拉分开记录,统一用 N 或 kgf。带铰链的机构还要注意力臂变化,尤其是起动和接近限位的位置。计算时应考虑哪些载荷会同时出现。
假设一套舱门连杆在起动、中段和接近限位时所需的推力分别为 180 N、130 N 和 260 N。这只是演示如何读工况表。这个例子应拿 260 N 去核对该位置所需的带载速度,还要另算回程拉力。
TG050 的公开参数怎么用
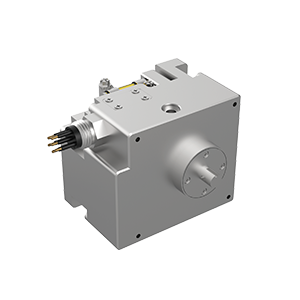
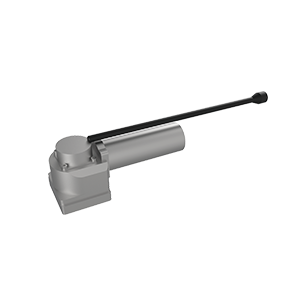
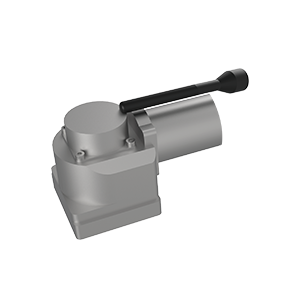
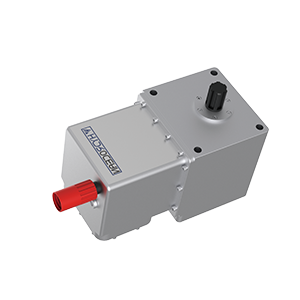
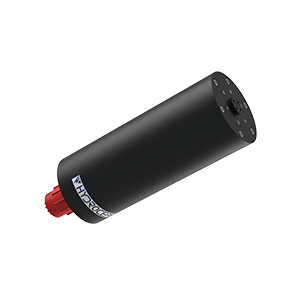
TG050 产品页列标称推力 50 kgf、功率 200 W、供电 12–36 VDC,技术表另列标示速度 10 mm/s。做初选时可用这些信息筛出候选。确定型号前,请按实际供电、全行程负载和工作制核对可用的推拉力与带载速度。网页参数表没有写明 10 mm/s 对应的负载与深度。
| 询型项目 | 建议提供的信息 |
|---|---|
| 行程与安装 | 开、闭两端尺寸、全程最大和最小安装距离 |
| 推力与拉力 | 两个方向的负载峰值、所在位置及工况 |
| 速度与工作制 | 目标动作时间、运行频率、单次运行时长 |
| 环境与接口 | 介质、水深、供电、接头空间及安装图 |
产品资料
TG050 型号页 https://www.hydrocean.cn/200w-12v-36v-electric-joggers-hydrocean-tg050.html
ROV 与 AUV 执行器选型总览 https://www.hydrocean.cn/articles/geo-52aa6493-a154-4056-baa4-dedce5b8f372.html