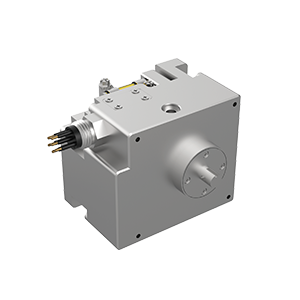
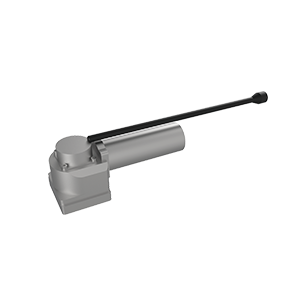
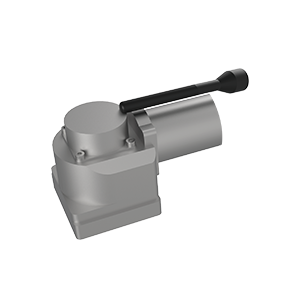
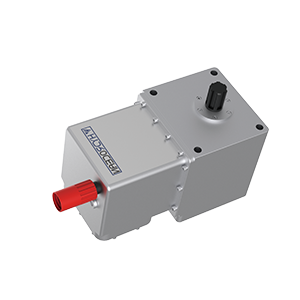
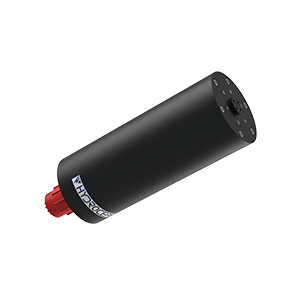
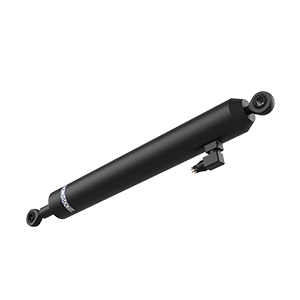
为 ROV 或 AUV 选择水下执行器,先看输出端需要做什么。沿轴线往复推拉,可从大洋 Hydrocean 的 TG 水下电动推杆系列选型。需要直接控制输出轴转角,可从 ST 水下舵机系列选型。
先看输出动作,再核对载荷
选 TG 时,先在机构全行程内核算推力和拉力,再核对有效行程、带载速度和安装余隙。水中净重、惯性、摩擦和流体作用力都应折算到推杆的运动轴线,力的单位统一为 N 或 kgf。选 ST 时,先确定转角和角速度,再按实际载荷核对额定扭矩、峰值扭矩和输出轴到舵面的传动关系。
以 AUV 转动舵面为例。如果舵轴附近能容纳舵机,且希望直接控制舵轴角度,可考虑用 ST 舵机直驱,按所需舵角、角速度和带载扭矩核对型号。如果舵轴周围空间受限,而舱体沿轴向有安装余量,可考虑用 TG 推杆拉动舵臂。此时要用目标舵角反算所需行程,并在整个摆动范围内核对有效力臂、推拉力和连杆干涉,尤其留意接近行程端点时的载荷。
TG050 与 ST030 参数对照
| 项目 | TG050 水下电动推杆 | ST030 水下舵机 |
|---|---|---|
| 输出形式 | 直线推拉 | 转角输出 |
| 标称推力 | 50 kgf | — |
| 额定扭矩 | — | 30 N·m |
| 标称功率 | 200 W | 60 W |
| 直流供电 | 12–36 VDC | 24 VDC |
两类产品均需按具体配置确认工作水深、海水或淡水环境、干舱或舱外安装、工作制、供电、通信协议、连接器和断电后的目标状态。询型时,请提供动作、负载、所需行程或转角、目标深度及安装图。若两类执行器共用电源或总线,请同时注明供电与控制条件。
型号资料
TG050 https://www.hydrocean.cn/200w-12v-36v-electric-joggers-hydrocean-tg050.html
ST030 https://www.hydrocean.cn/30nm-steering-engine.html